06_PhotoInterrupter-Vibration
5回通過したら振動で知らせる
フォトインタラプターが物体を5回検出すると、振動モーターを動かします。
準備する
CherryIoTとモジュールを接続する
CherryIoTの指定コネクタに以下のモジュールを接続し、CherryIoTをPCのUSB-A挿入口に接続します。
フォトインタラプターモジュール
接続先:A
振動モーターモジュール
接続先:B
サンプルコード
GitHubで公開しているサンプルコードです。コードをコピーして Arduino IDEで使用します。
GitHubからコードを読み込んでいます...プログラムを書き込む
上のサンプルコードをコピーし、Arduino IDEに貼りつけます。
ボードとポートの設定を確認し、左上の 「→(書き込みボタン)」を押してCherryIoTに書き込みます。
初めて書き込む方は「はじめてのCherryIoT」で詳しい手順を確認してください。
動作確認
Arduino IDEの画面右上にあるアイコンをクリックすると、 画面下にシリアルモニターが表示されます。
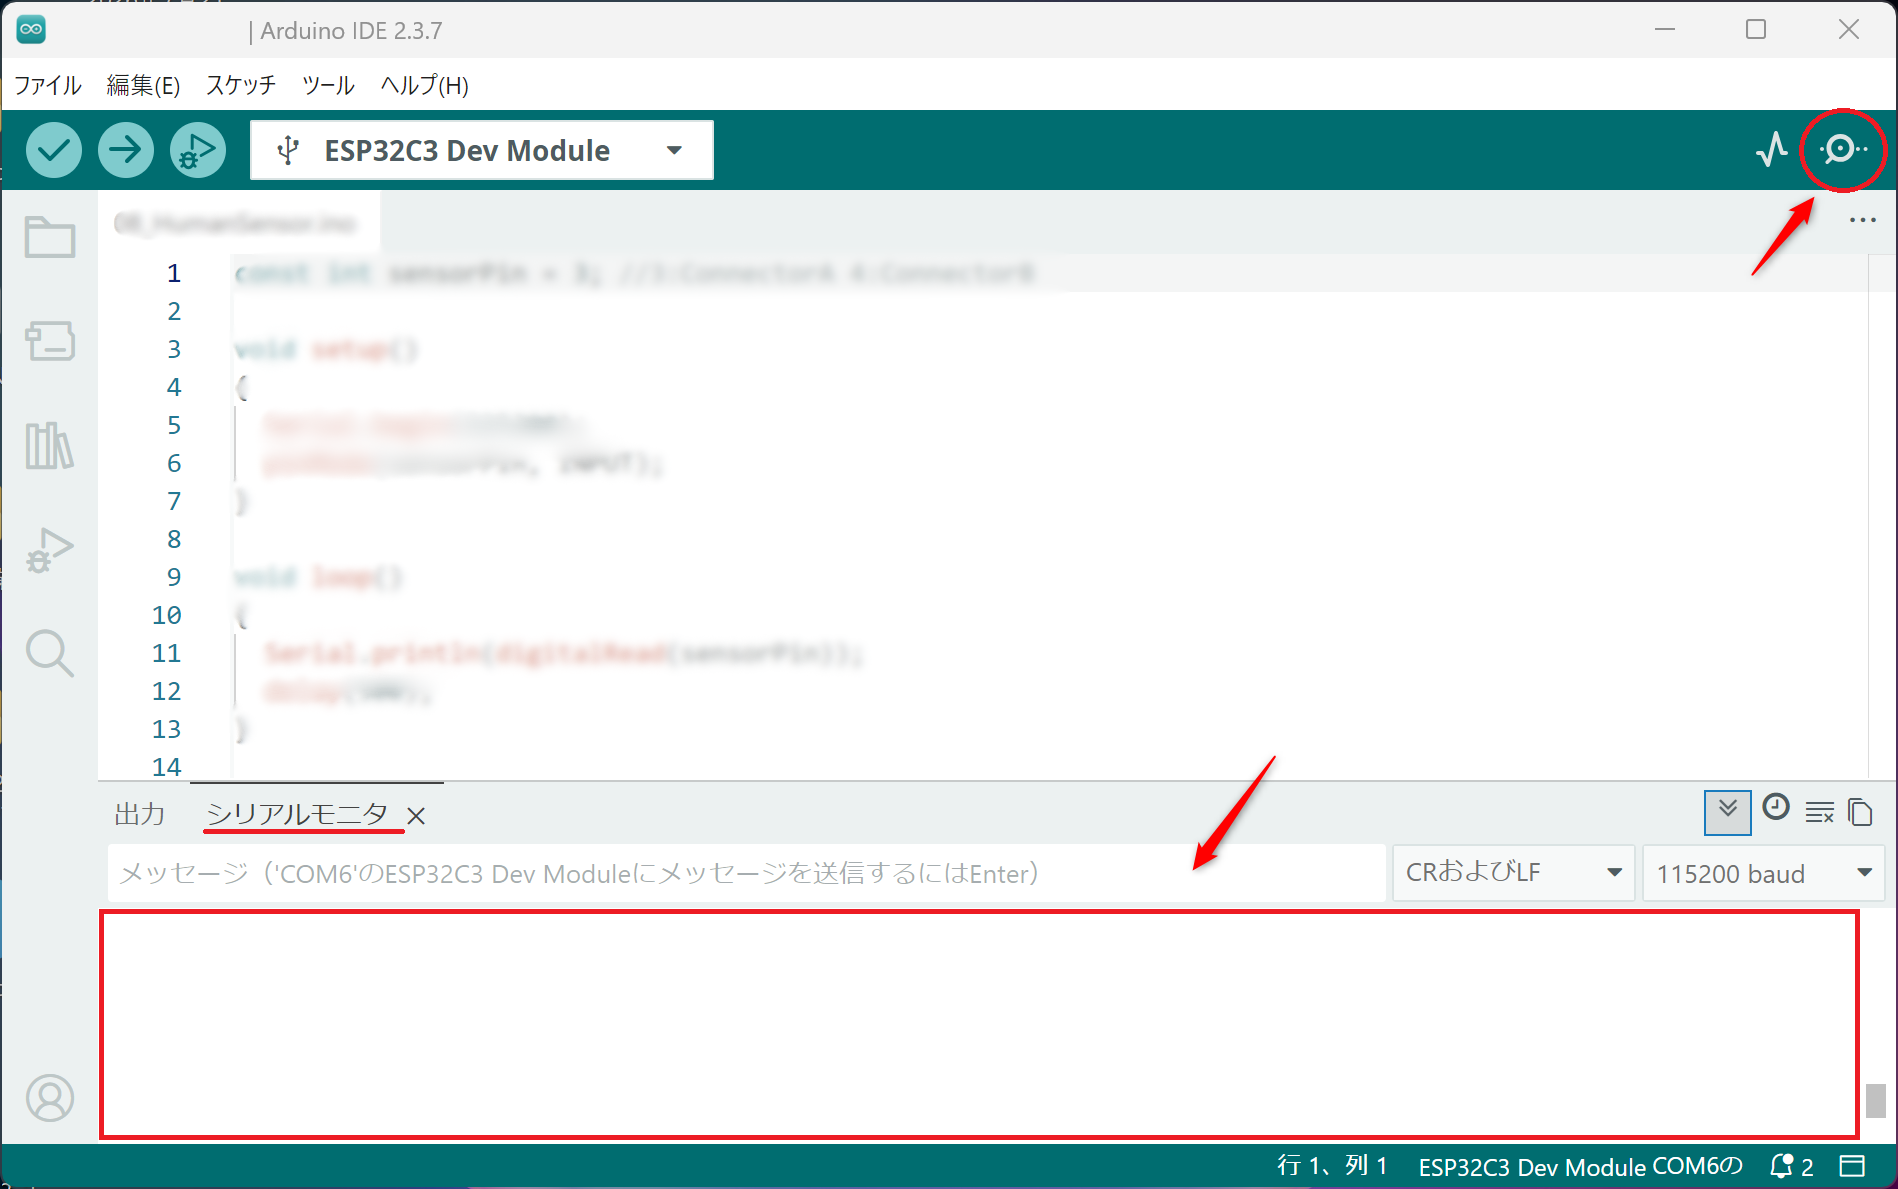
物体を5回通過させると、振動モーターが1秒間動くなら成功です。
動作中、シリアルモニターには物体を検出するたびに「Interrupt!」、5回目には「5 items comming!」と表示されます。
コードの解説
検出回数を変数へ加算し、5回以上になったら振動させてカウントを0へ戻します。
GitHubからコードを読み込んでいます...const int ruptPin = 3;コネクタAのフォトインタラプターに対応するGPIO3を、定数ruptPinへ保存します。
const int vibPin = 4;コネクタBの振動モーターに対応するGPIO4を、定数vibPinへ保存します。
int interruptCount = 0;物体を検出した回数を保存する整数型の変数interruptCountを用意し、0から始めます。
void setup() {setup関数は最初に1回だけ実行されます。ここでフォトインタラプター、振動モーター、シリアル通信を使う準備をします。
pinMode(ruptPin, INPUT);フォトインタラプターから届く信号を読み取れるように、ruptPinをINPUT(入力)に設定します。
pinMode(vibPin, OUTPUT);振動モーターへ信号を送れるように、vibPinをOUTPUT(出力)に設定します。
Serial.begin(115200);物体の検出結果と回数到達をPCへ表示するため、115200bpsでシリアル通信を開始します。
void loop() {loop関数は繰り返し実行されます。物体の通過回数を数え、5回に達したら振動モーターで知らせます。
if (digitalRead(ruptPin) == LOW) {フォトインタラプターの信号を読み取り、LOW、つまり溝が物体で遮られた状態かを確認します。
interruptCount++;物体を検出するたびに、interruptCountを1増加させます。++は変数の値を1増やす記号です。
Serial.println("Interrupt!");物体を検出したことを示す「Interrupt!」を表示します。
delay(300);0.3秒待ちます。
if (interruptCount >= 5) {interruptCountが5以上になったかを確認します。>=は左側の値が右側以上かを調べる比較記号です。
digitalWrite(vibPin, HIGH);検出回数が5回に達したらvibPinへHIGHを出力し、振動モーターを動かします。
delay(1000);1秒待ちます。
digitalWrite(vibPin, LOW);vibPinへLOWを出力し、振動モーターを停止します。
interruptCount = 0;次の5回を数えられるように、interruptCountを0へ戻します。
Serial.println("5 items comming!");5回の検出が完了したことを示す「5 items comming!」を表示します。
delay(100);0.1秒待ちます。